
哈工大全媒体(阚思邈 孙建华/文 孙建华/图)近日,机器人技术与系统全国重点实验室刘英想教授团队对高性能压电驱动技术的最新研究进展及其在多类极端制造场景中的应用进行了系统性总结,提出了压电驱动技术五个“度”(尺度、速度、力度、自由度和精度)的性能评价策略,深入阐述了压电驱动的性能调控机制和多维度优化设计方法,从驱动原理层面深入分析了不同工作模式性能提升的瓶颈,为高性能压电驱动器的设计提供了理论与技术支撑。相关成果以《面向极端制造的高性能压电驱动器综述:尺度、速度、力度、自由度及精度的性能调控策略》(Review on high-performance piezoelectric actuators for extreme manufacturing: strategies for scale, speed, force, degrees of freedom, and accuracy)为题发表于《极端制造》(International Journal of Extreme Manufacturing)。
压电驱动技术是基于逆压电效应将电能转换为机械能的新型驱动技术,兼具纳米级定位精度、毫秒级响应速度、高功率密度与无电磁干扰等显著优势,是保障极端尺度、极端精度、极端工况下制造装备稳定运行的关键支撑技术。随着高端装备向跨尺度加工、超精密成形、极端环境作业等方向不断发展,如何突破单一性能瓶颈、实现压电驱动多性能指标的协同优化,成为制约高端制造装备迭代升级的关键技术挑战。
文章系统总结了极端制造领域高性能压电驱动技术的演进脉络,揭示了覆盖五大核心性能维度的调控策略。在尺度(尺寸、重量、行程)调控层面,梳理了以高性能压电材料研发、驱动结构优化、系统集成为技术路线的压电驱动器小型化与轻量化策略,解析了从纳米级精密定位到厘米级大行程的跨尺度致动方法。在速度(速域、速度平稳性)优化层面,梳理了致动机理优化与驱动波形匹配等提升响应带宽与运动步距的技术路径,以及超低速平滑致动方法。在力度(推力、力矩、位姿保持力)增强层面,探讨了力位协同设计与驱动-传动融合等出力提升机制。在自由度(直线、旋转、多自由度)拓展层面,梳理了单自由度高精度驱动到多自由度集成驱动的构型设计方法与运动解耦技术。在精度(开环、闭环)提升层面,分析了迟滞非线性抑制、多源误差补偿与高精度闭环控制的精度提升方法。文章进一步对比了不同技术路线的适用条件与性能极限,凝练了当前领域面临的关键难题与未来突破方向。
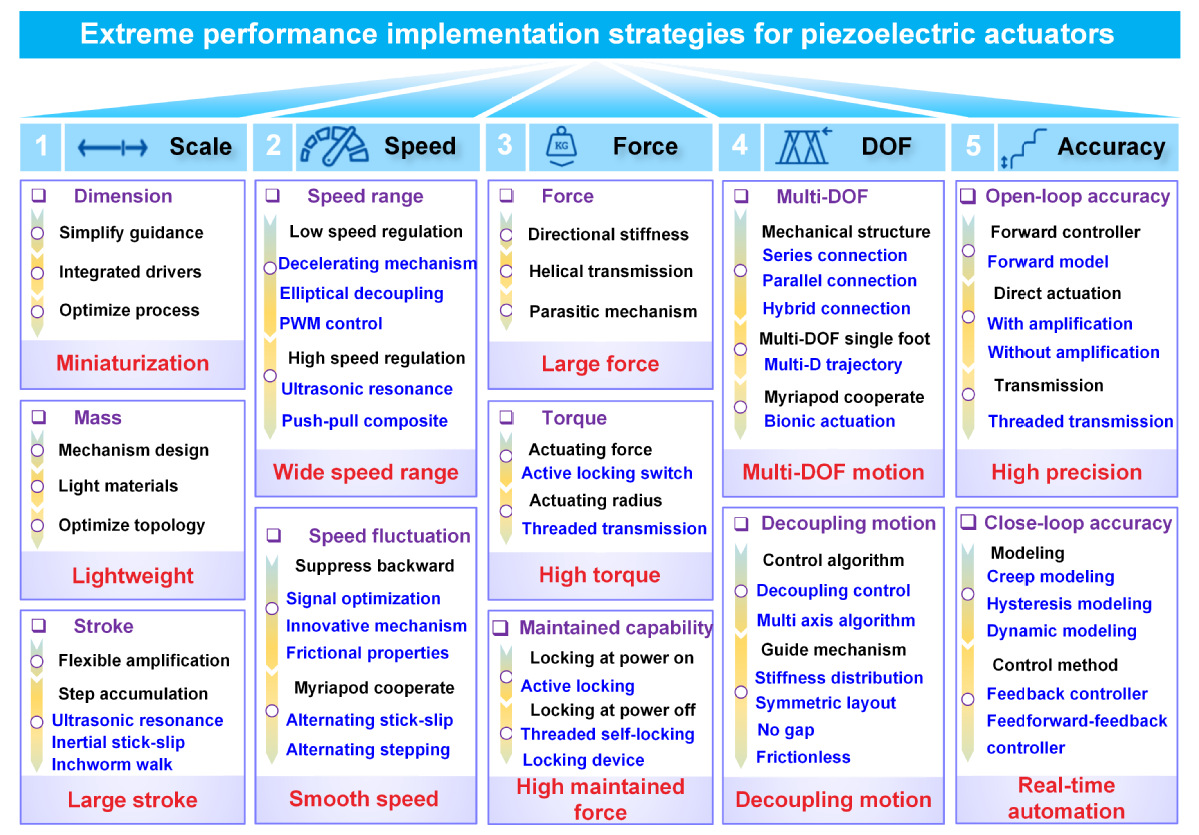
图1 压电驱动技术五个“度”的性能评价策略
此外,单一工作模式的压电驱动器通常只能实现特定的机械输出特性,难以兼备各项优异的综合性能。例如,超声谐振工作模式具有大出力、快速度和大行程的优势,但其位移分辨力一般仅能达到亚微米级。直接驱动工作模式可以输出纳米甚至亚纳米级的位移分辨力,然而其工作行程相对受限。为了进一步拓展压电驱动器的应用范围,文章提出了多模式融合压电驱动新思路,根据不同的机械输出特性需求选择不同的工作模式,从而实现单一压电驱动器兼备高精度、大行程、大出力和快速度的综合优异特性。
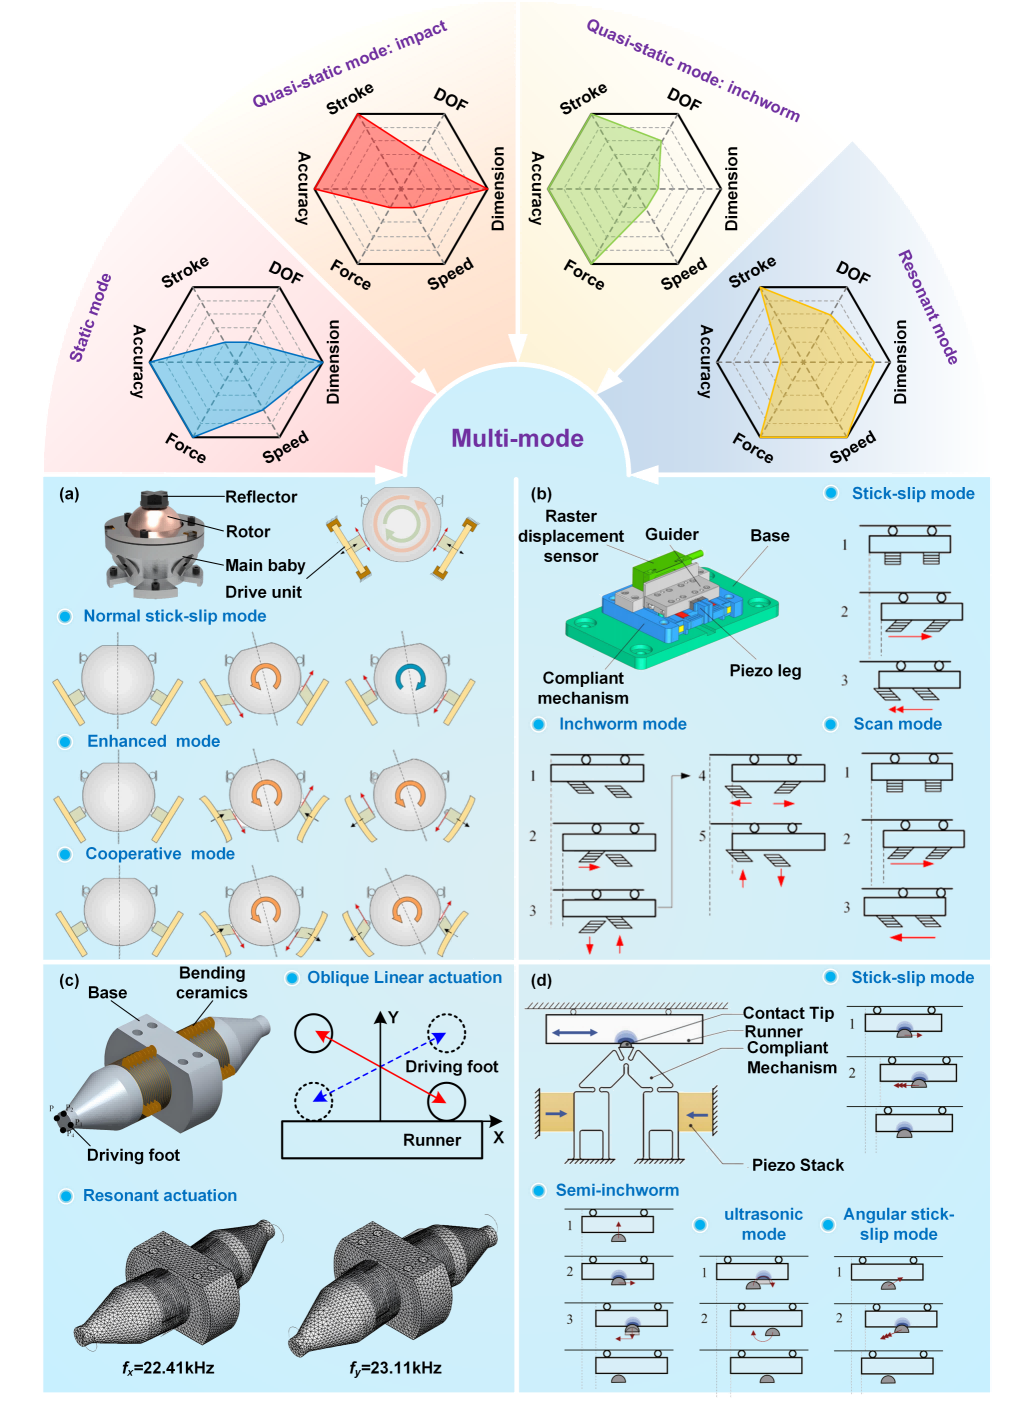
图2 多模式融合压电驱动技术
文章进一步展望了高性能压电材料研发、创新构型与导向机构设计、高效驱动原理探索、极端环境适应性研究、智能控制策略研究的发展趋势,为推动压电驱动器向高性能、多功能、高可靠方向发展奠定了坚实的理论基础。
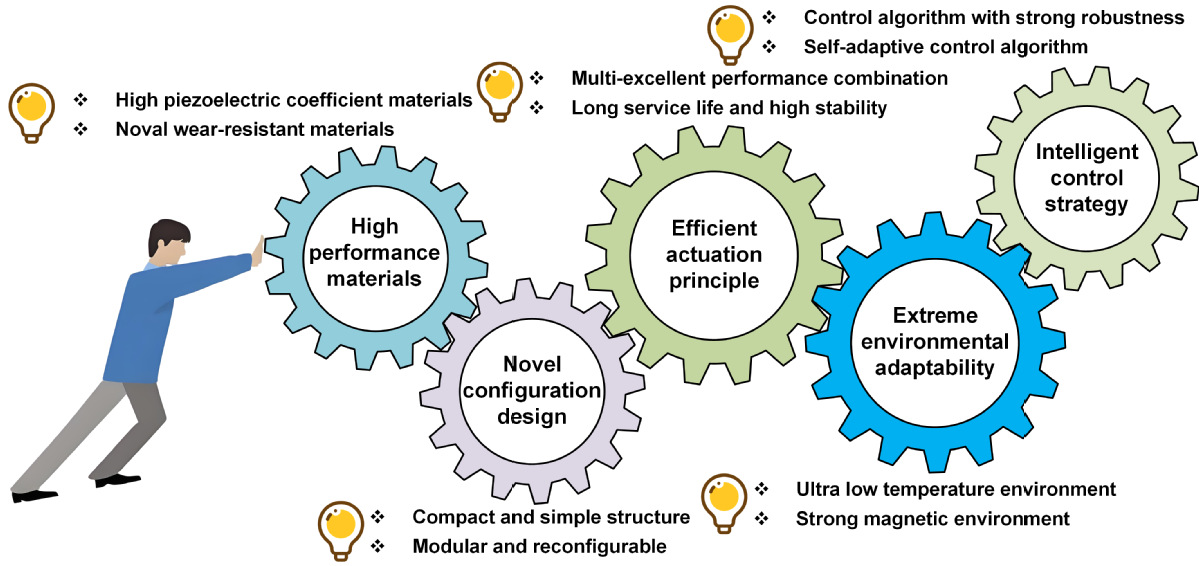
图3 压电驱动技术性能提升策略未来的发展方向
哈工大为论文唯一完成单位与通讯单位。机器人技术与系统全国重点实验室刘英想教授和邓杰教授为论文共同通讯作者,博士生孙建华和副研究员关景晗为论文共同第一作者,李京副教授和张仕静副研究员为论文共同作者。
该项工作得到国家自然科学基金和中央高校基本科研业务费专项资金的资助。
论文链接:https://iopscience.iop.org/article/10.1088/2631-7990/aea528